ভিউ: 0 লেখক: সাইট এডিটর প্রকাশের সময়: 2026-10-14 মূল: সাইট
ম্যানুয়াল শীট মেটাল স্ট্যাম্পিং ঐতিহ্যগত উত্পাদন মেঝে শারীরিক সীমা pushs. মানব অপারেটরদের উপর নির্ভর করা গুরুতর ergonomic স্ট্রেন, অনিবার্য ক্লান্তি, এবং উল্লেখযোগ্য নিরাপত্তা ঝুঁকি প্রবর্তন করে। এই মানবিক কারণগুলি অসঙ্গত চক্রের সময় তৈরি করে যা সামগ্রিক উদ্ভিদের থ্রুপুট থ্রোটল করে। বিপর্যয়মূলক প্রেস ক্র্যাশের ঝুঁকি না নিয়ে বা ম্যানুয়াল হস্তক্ষেপের উপর খুব বেশি নির্ভর না করে একাধিক ডাই স্টেশন জুড়ে একযোগে পার্ট লোডিং এবং আনলোডিং স্কেলিং উত্পাদন এবং অর্জন করা প্রায় অসম্ভব। ম্যানুয়াল হ্যান্ডলিং থেকে একটি নির্ধারক, রোবট-টেন্ডেড আর্কিটেকচারে রূপান্তর একটি উচ্চ অনুমানযোগ্য উত্পাদন বেসলাইন স্থাপন করে। এই শিফটটি কায়িক শ্রম পরিচালনা থেকে শুরু করে প্রসেস অপ্টিমাইজ করা এবং ক্রমাগত 24/7 আউটপুট অর্জনের দিকে ফোকাস পুনঃনির্দেশ করে। আপনি মাইক্রো-স্টপেজগুলি মুছে ফেলুন যা ম্যানুয়াল লাইনগুলিকে প্লেগ করে এবং একটি ছন্দ স্থাপন করে যা আপনার প্রেস সরঞ্জামের সর্বাধিক স্ট্রোকের হারের সাথে মেলে।
আর্কিটেকচার ম্যাচিং: একটি 2-অক্ষ সিস্টেম এবং একটি 6-অক্ষ উচ্চারিত রোবটের মধ্যে নির্বাচন করা ডাই জটিলতা, প্রেস স্পেসিং এবং অংশ ম্যানিপুলেশনের জন্য প্রয়োজনীয় স্বাধীনতার উপর কঠোরভাবে নির্ভর করে।
সিঙ্ক্রোনাইজেশন জটিল: সত্যিকারের পাঞ্চ প্রেস অটোমেশনের জন্য প্রেস স্ট্রোক চক্রকে বাধা না দিয়ে একযোগে লোড এবং আনলোড ক্রিয়াগুলি নিশ্চিত করতে নিরবচ্ছিন্ন PLC ইন্টিগ্রেশন প্রয়োজন।
টুলিং সফলতা নির্দেশ করে: এন্ড-অফ-আর্ম টুলিং (EOAT) অবশ্যই শীট মেটাল ডাইনামিকসের জন্য কাস্টম-ইঞ্জিনিয়ারড হতে হবে, অংশ আনুগত্য (তেল/সাকশন), ওজন বন্টন এবং সুনির্দিষ্ট ডাই প্লেসমেন্টের জন্য অ্যাকাউন্টিং হতে হবে।
ভেন্ডর এক্সপার্টাইজ ম্যাটারস: একটি ইন্ডাস্ট্রিয়াল রোবট আর্ম ম্যানুফ্যাকচারারের সাথে অংশীদারিত্ব করা যা শীট মেটাল তৈরিতে নির্দিষ্ট ডোমেন দক্ষতার অধিকারী একীকরণ ঘর্ষণ কমায় এবং ROI ত্বরান্বিত করে।
হেভি-গেজ ইস্পাত বা তীক্ষ্ণ অ্যালুমিনিয়াম ব্ল্যাঙ্কগুলি পরিচালনাকারী মানব অপারেটররা গুরুতর ergonomic বিপদের সম্মুখীন হয়। আট ঘণ্টার শিফটে বারবার ধাতব খালি তোলার ফলে শারীরিক ক্লান্তি, অসংলগ্ন গতি এবং ঘন ঘন নিরাপত্তা লকআউট হতে পারে। এই ম্যানুয়াল সীমাবদ্ধতাগুলি সম্পূর্ণ উত্পাদন ফ্লোরকে সরাসরি বাধা দেয়। প্রবর্তন a রোবট আর্ম নির্ধারক চক্র সময় স্থাপন করে। এই ভবিষ্যদ্বাণীটি ব্যাপকভাবে সামগ্রিক সরঞ্জাম কার্যকারিতা (OEE) উন্নত করে। অপারেটর ব্রেক, ড্রপ পার্টস, বা মিসালাইনড ফাঁকাগুলির কারণে সৃষ্ট মাইক্রো-স্টপেজগুলি দূর করে, প্রেসগুলি তাদের সর্বাধিক স্ট্রোক-প্রতি-মিনিট (SPM) রেটিং এর কাছাকাছি চলে।
সুবিধা করা a মেটাল স্ট্যাম্পিংয়ের জন্য রোবট আর্ম সত্যিকারের লাইট-আউট উত্পাদন সক্ষম করে। একক-শিফ্ট কায়িক শ্রম থেকে অবিচ্ছিন্ন, অসহায় শীট মেটাল আউটপুটে সুবিধাগুলি রূপান্তর। উত্পাদনশীলতা সর্বাধিক করার জন্য সরঞ্জামগুলি চব্বিশ ঘন্টা কাজ করে। প্রেস র্যাম কখনই অলস বসে থাকে না ডাই স্পেস পরিষ্কার করার জন্য একজন মানব অপারেটরের জন্য অপেক্ষা করে। আপনি একটি স্থির, নিরলস উত্পাদন ক্যাডেন্স অর্জন করেন যা কায়িক শ্রম কেবল ধরে রাখতে পারে না।
একটি স্বয়ংক্রিয় প্রেস সেল একটি একক প্রেস লোড এবং আনলোড করতে একটি একক রোবট ব্যবহার করে। এই সেটআপটি বিচ্ছিন্ন ক্রিয়াকলাপ, একক-পর্যায় গঠন বা ডেডিকেটেড ফাঁকা লাইনের জন্য পুরোপুরি কাজ করে। বিপরীতভাবে, মাল্টি-প্রেস লিঙ্কেজের মধ্যে একটি সারির রোবট অংশগুলিকে ক্রমিকভাবে প্রেসের লাইনের নিচে স্থানান্তরিত করে। এই আর্কিটেকচারগুলির মধ্যে সিদ্ধান্ত নেওয়া মেঝে স্থান, অংশের জটিলতা এবং মূলধন ব্যয়ের থ্রেশহোল্ডের উপর নির্ভর করে।
স্থাপত্যের ধরন |
আদর্শ অ্যাপ্লিকেশন |
মেঝে স্থান প্রয়োজন |
থ্রুপুট সম্ভাব্য |
|---|---|---|---|
স্বতন্ত্র সেল |
একক-পর্যায়ে গঠন, ফাঁকা, বিচ্ছিন্ন অপারেশন |
ন্যূনতম (একক প্রেস পদচিহ্ন) |
মাঝারি (একটি অপারেশনে সীমিত) |
মাল্টি-প্রেস লিঙ্কেজ |
গভীর অঙ্কন, প্রগতিশীল গঠন, জটিল জ্যামিতি |
বিস্তৃত (প্রেসের মধ্যে সুনির্দিষ্ট পিচ প্রয়োজন) |
সর্বোচ্চ (একাধিক পর্যায় জুড়ে ক্রমাগত অংশ প্রবাহ) |
মেঝে স্থান প্রাপ্যতা শারীরিক বিন্যাস dictates. ট্রান্সফার রোবটের নাগালের খামকে মিটমাট করার জন্য লিঙ্কেজ সিস্টেমের জন্য প্রেস বেডের মধ্যে সুনির্দিষ্ট ব্যবধান প্রয়োজন। আংশিক জটিলতা যার জন্য একাধিক গঠনের পর্যায় প্রয়োজন, ম্যানুয়াল স্টেজিং ছাড়াই অঙ্কন, ছিদ্র এবং ফ্ল্যাঞ্জিং অপারেশনের মাধ্যমে উপাদানটি সরানোর জন্য লিঙ্কেজ সিস্টেমের প্রয়োজন হয়। স্বতন্ত্র কোষগুলি প্রবেশের জন্য একটি নিম্ন বাধা প্রদান করে, যখন লিঙ্কেজ সিস্টেমগুলি জটিল, বহু-পর্যায়ের উপাদানগুলির জন্য ব্যাপক থ্রুপুট লাভ প্রদান করে।
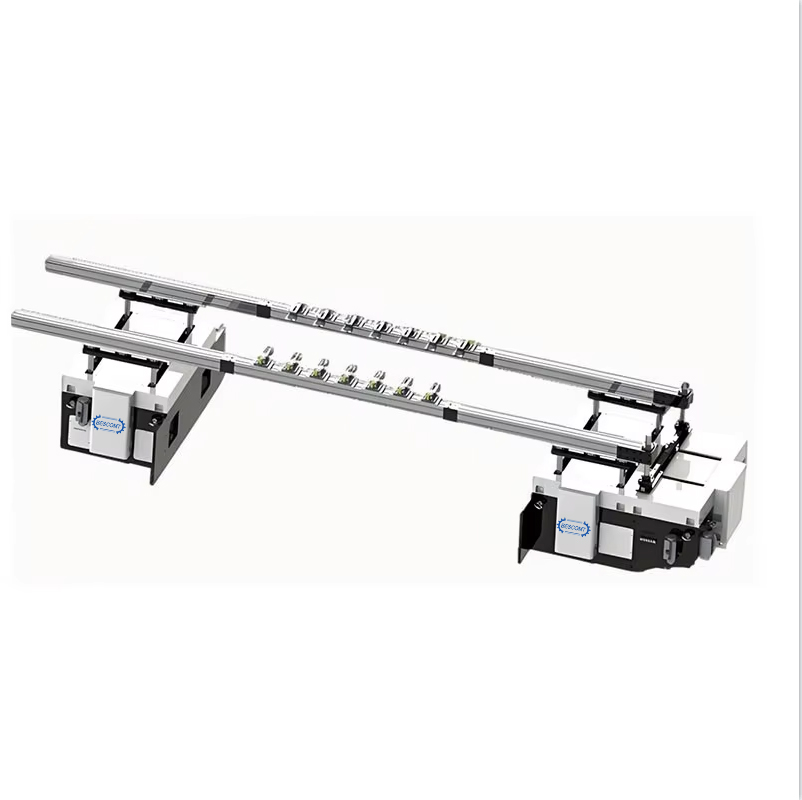
ক 2 অক্ষ স্ট্যাম্পিং রোবট আর্ম ফ্ল্যাট, উচ্চ-গতির, কাছাকাছি ব্যবধানযুক্ত প্রেসের মধ্যে রৈখিক স্থানান্তরের জন্য আদর্শ। এই আর্কিটেকচারটি স্বয়ংক্রিয় হার্ড টুল স্ট্যাম্পিং সেটআপে উৎকৃষ্ট যেখানে অংশগুলি ডাই থেকে ডাই পর্যন্ত সরল রেখায় চলে। প্রাথমিক সুবিধাগুলির মধ্যে রয়েছে অত্যন্ত দ্রুত চক্রের সময়, সরলীকৃত প্রোগ্রামিং এবং পুনরাবৃত্তিমূলক, প্ল্যানার আন্দোলনের জন্য উচ্চ নির্ভরযোগ্যতা। রৈখিক অক্ষগুলি দ্রুত ত্বরণ অর্জনের জন্য শক্তিশালী সার্ভো মোটর এবং নির্ভুল গাইড রেল ব্যবহার করে।
এই আর্কিটেকচারে স্টেশনগুলির মধ্যে অংশগুলি ঘোরানো বা উল্টানোর নমনীয়তার অভাব রয়েছে। আবেদনগুলি কঠোরভাবে সোজা-লাইন ডাই এন্ট্রি এবং প্রস্থানের মধ্যে সীমাবদ্ধ। পরবর্তী গঠন পর্যায়ের আগে যদি কোনো অংশের পুনর্বিন্যাসের প্রয়োজন হয়, তাহলে একটি দ্বি-অক্ষ সিস্টেম প্রেসের মধ্যে মাউন্ট করা সেকেন্ডারি মেকানিক্যাল ফ্লিপার ছাড়া কাজটি সম্পাদন করতে পারে না। আপনি কাঁচা, রৈখিক গতির জন্য নমনীয়তা ট্রেড করেন।
পরবর্তী ডাই স্টেশনে প্রবেশ করার আগে যখন অংশগুলিকে পুনর্নির্মাণ, ফ্লিপ বা কোণ করা আবশ্যক, তখন 6-অক্ষ যুক্ত রোবট বাধ্যতামূলক। তারা সর্বাধিক নমনীয়তা এবং প্রেস উইন্ডোর মধ্যে শারীরিক বাধা বাইপাস করার ক্ষমতা প্রদান করে। এই অভিযোজনযোগ্যতা জটিল জ্যামিতি সহ ভবিষ্যতের পণ্যের লাইনগুলিকে সমর্থন করে, যেমন স্বয়ংচালিত বডি প্যানেল বা গভীর-আঁকা ঘের। স্বাধীনতার ছয় ডিগ্রি রোবটটিকে সর্বোত্তম কোণ থেকে ডাইয়ের কাছে যেতে দেয়, সুনির্দিষ্ট অংশ স্থাপন নিশ্চিত করে।
আর্টিকুলেটেড রোবটগুলি একটি বৃহত্তর পদচিহ্ন এবং আরও জটিল সুরক্ষার দাবি রাখে। পয়েন্ট-টু-পয়েন্ট স্থানান্তর গতি উৎসর্গীকৃত রৈখিক অক্ষের তুলনায় সামান্য ধীর। নিয়ামককে অবশ্যই প্রতিটি আন্দোলনের জন্য জটিল যুগ্ম গতিবিদ্যা গণনা করতে হবে, যেখানে একটি রৈখিক সিস্টেম কেবল একটি সরল রেল বরাবর একটি সার্ভো চালায়। যাইহোক, সম্পূর্ণ ভিন্ন কাজের জন্য একটি 6-অক্ষের রোবটকে পুনরায় ব্যবহার করার ক্ষমতা এটিকে একটি অত্যন্ত বহুমুখী সম্পদ করে তোলে।
ক স্ট্যাম্পিং ম্যানিপুলেটর বাছাই করুন এবং স্থাপন করুন সাধারণ উপাদানগুলির উত্সর্গীকৃত, অতি-উচ্চ আয়তনের উত্পাদনের জন্য উপযুক্ত। এই সিস্টেমগুলি নিরলস অবিচ্ছিন্ন দায়িত্বের জন্য ডিজাইন করা অত্যন্ত বিশেষ, শক্তিশালী নির্মাণ বৈশিষ্ট্য। প্রেস ক্র্যাঙ্কশ্যাফ্টের সাথে সিঙ্ক্রোনাইজ করা যান্ত্রিক ক্যাম বা ডেডিকেটেড সার্ভো ড্রাইভ ব্যবহার করে এগুলি প্রায়শই প্রেস ফ্রেমে সরাসরি একত্রিত হয়।
প্রধান অপূর্ণতা হল তাদের অত্যন্ত অনমনীয় প্রয়োগের সুযোগ। ম্যানুফ্যাকচারিং লাইনের পরিবর্তন বা অংশের মাত্রা উল্লেখযোগ্যভাবে পরিবর্তিত হলে ম্যানিপুলেটরকে পুনরায় ব্যবহার করা কঠিন। এগুলি উদ্দেশ্য-নির্মিত মেশিনগুলি একটি একক, পুনরাবৃত্তিমূলক কাজের জন্য অপ্টিমাইজ করা৷ আপনি যদি একই ব্ল্যাঙ্কিং অপারেশন টানা পাঁচ বছর চালান, তাহলে একটি ডেডিকেটেড ম্যানিপুলেটর অপরাজেয় গতি এবং স্থায়িত্ব প্রদান করে।
সত্যিকারের পেলোড গণনা করার জন্য অংশের ওজন, EOAT ওজন এবং উচ্চ-গতির ত্বরণ এবং হ্রাসের সময় তৈরি হওয়া গতিশীল শক্তি যোগ করা প্রয়োজন। প্রকৌশলীদের অবশ্যই জড়তার জন্য দায়ী করতে হবে যখন একটি ভারী ধাতব ফাঁকা ডাই স্পেসের ভিতরে হঠাৎ থেমে যায়। একটি 10 কেজি অংশ দ্রুত ক্ষয় হওয়ার সময় 25 কেজি বল প্রয়োগ করতে পারে। রোবট পেলোডকে ছোট করার ফলে অকাল সার্ভো ব্যর্থতা এবং অত্যধিক জয়েন্ট পরিধানের দিকে পরিচালিত করে।
শীট মেটালের জন্য EOAT বিকল্পগুলি উপাদান বৈশিষ্ট্যের উপর ভিত্তি করে পরিবর্তিত হয়। ভ্যাকুয়াম গ্রিপারগুলি তৈলাক্ত পৃষ্ঠগুলিকে কার্যকরভাবে পরিচালনা করে, এমনকি স্ট্যাম্পিং লুব্রিকেন্টগুলিতে আঁকার সময়ও শক্তিশালী স্তন্যপান বজায় রাখতে ভেঞ্চুরি জেনারেটর ব্যবহার করে। চৌম্বকীয় গ্রিপারগুলি সংকুচিত বাতাসের প্রয়োজন ছাড়াই লৌহঘটিত পদার্থগুলিকে সুরক্ষিত করে, যখন যান্ত্রিক ক্ল্যাম্পগুলি ভারী গেজ স্টিলের জন্য ইতিবাচক শারীরিক ধারণ সরবরাহ করে। পাতলা ধাতব শীটগুলি পরিচালনা করার জন্য উচ্চ-গতির স্থানান্তরের সময় ওয়ারিং, বাঁকানো বা পৃষ্ঠের মারিং প্রতিরোধ করার জন্য বিশেষ EOAT এবং প্রোগ্রামযুক্ত ত্বরণ বক্ররেখার প্রয়োজন হয়। স্প্রিং-লোডেড সাকশন কাপগুলি ফাঁকা বেধে সামান্য তারতম্যকে মিটমাট করে, যখন ব্লো-অফ ভালভগুলি দ্রুত অংশ মুক্তি নিশ্চিত করে। EOAT-এর মধ্যে সংহত সেন্সরগুলি ডাই-এ প্রবেশ করার আগে একাধিক শীট সনাক্ত করে 'ডাবল-ব্ল্যাঙ্কিং' প্রতিরোধ করে, প্রেসকে বিপর্যয়কর ক্ষতি থেকে বাঁচায়।
রোবট কন্ট্রোলার এবং প্রেস পিএলসি-এর মধ্যে একটি শক্তিশালী হ্যান্ডশেক এর জন্য অ-আলোচনাযোগ্য পাঞ্চ প্রেস অটোমেশন কার্যকরী পরীক্ষাগুলি অবশ্যই নিরাপত্তা প্রোটোকলগুলিকে ম্যাপ করতে হবে, নিশ্চিত করে যে রোবটটি শুধুমাত্র ডাই স্পেসে প্রবেশ করে যখন প্রেসটি টপ ডেড সেন্টারে (TDC) থাকে এবং যান্ত্রিকভাবে লক থাকে। এর জন্য সুনির্দিষ্ট I/O ম্যাপিং এবং উচ্চ-গতির সুরক্ষা রিলে প্রয়োজন, প্রায়শই PROFIsafe বা CIP নিরাপত্তার মতো নেটওয়ার্ক নিরাপত্তা প্রোটোকল ব্যবহার করে।
স্ট্যান্ডার্ড হ্যান্ডশেক সিকোয়েন্সে কঠোর যাচাইকরণ পদক্ষেপ জড়িত:
প্রেস পিএলসি সংকেত দেয় যে রাম টিডিসি-তে রয়েছে এবং ক্লাচটি বিচ্ছিন্ন।
রোবট কন্ট্রোলার 'প্রেস সেফ' সংকেত যাচাই করে এবং প্রবেশের গতি শুরু করে।
রোবটটি ফাঁকা রাখে, EOAT প্রকাশ করে এবং প্রেস উইন্ডো থেকে প্রস্থান করে।
রোবট কন্ট্রোলার PLC প্রেসে একটি 'রোবট ক্লিয়ার' সংকেত পাঠায়।
প্রেস PLC স্পষ্ট সংকেত যাচাই করে এবং নিম্নগামী স্ট্রোক শুরু করে।
আধুনিক ব্যবহারকারী-বান্ধব সফ্টওয়্যার ইন্টারফেসগুলি অপারেটরদের মোটর, লিঙ্ক, জয়েন্ট এবং শেষ প্রভাবক নির্বাচন করতে দেয় যাতে বাহুটির গতিবিদ্যা স্বয়ংক্রিয়ভাবে তৈরি করা যায়। অপারেটররা রোবটটিকে পজিশনে জগ করতে পারে, পয়েন্ট রেকর্ড করতে পারে এবং কাঁচা কোড না লিখে পাথ অপ্টিমাইজ করতে কন্ট্রোলারের উপর নির্ভর করতে পারে।
থ্রুপুট সর্বাধিক করার জন্য সমস্ত ডাই স্টেশনে একযোগে অংশ লোডিং এবং আনলোডিং প্রয়োজন। রোবটকে অবশ্যই সমাপ্ত অংশটি বের করতে হবে যেভাবে পরবর্তী ফাঁকা ঢোকানো হয়। ডাই ক্লিয়ারেন্স গণনা নিশ্চিত করে স্বয়ংক্রিয় ধাতু মুদ্রাঙ্কন উত্পাদন লাইন সংঘর্ষ ছাড়াই কাজ করে। র্যামটি নামার আগে রোবট আর্ম এবং এর টুলিং-এ প্রবেশ করার, অংশটি ছেড়ে দেওয়ার এবং প্রস্থান করার জন্য পর্যাপ্ত শারীরিক স্থান থাকতে হবে।
প্রকৌশলীরা প্রেস স্ট্রোক বক্ররেখা এবং প্রোগ্রাম সংঘর্ষ এড়ানো অঞ্চলে রাম বেগ বিশ্লেষণ করে। প্রেস তার নিম্নমুখী স্ট্রোক শুরু করার আগে রোবটটিকে অবশ্যই হালকা পর্দা থেকে সম্পূর্ণরূপে পরিষ্কার করতে হবে। আপনাকে অবশ্যই প্রেস ক্র্যাঙ্কের সঠিক ডিগ্রি ম্যাপ করতে হবে। উদাহরণস্বরূপ, আপস্ট্রোক 270 ডিগ্রি অতিক্রম করার পরেই রোবটটিকে ডাই স্পেসে প্রবেশ করার অনুমতি দেওয়া যেতে পারে এবং ডাউনস্ট্রোক 90 ডিগ্রি হিট হওয়ার আগে অবশ্যই সম্পূর্ণভাবে বেরিয়ে যেতে হবে।
রোবোটিক প্রেস টেন্ডিং আইএসও 10218-1/2 এবং RIA R15.06 এর মতো নিরাপত্তা মান কঠোরভাবে মেনে চলা বাধ্যতামূলক করে। সেফটি সেল ডিজাইন করার জন্য হার্ড গার্ডিং, হালকা পর্দা, লেজার স্ক্যানার এবং ইন্টারলকড অ্যাক্সেস গেট ইনস্টল করা জড়িত। এই ব্যবস্থাগুলি রক্ষণাবেক্ষণ বা ডাই চেঞ্জওভারের সময় অপারেটরের নৈকট্যের ঝুঁকি হ্রাস করে, একটি নিরাপদ কাজের পরিবেশ নিশ্চিত করে।
নিরাপত্তা পিএলসি সমস্ত অ্যাক্সেস পয়েন্ট নিরীক্ষণ করে, রোবট গতিকে অবিলম্বে থামিয়ে দেয় এবং যদি কোনও বাধা লঙ্ঘন হয় তবে প্রেস ক্লাচগুলি বন্ধ করে দেয়। সঠিক ঝুঁকি মূল্যায়ন ম্যাট্রিক্স সম্ভাব্য চিমটি পয়েন্ট সনাক্ত করে এবং সমস্ত ঘেরের বেড়ার জন্য নিরাপদ দূরত্বের গণনা স্থাপন করে। আপনি নিরাপত্তা বেড়া উপর কোণ কাটা যাবে না; স্ট্যাম্পিং প্রেসের সাথে মিলিত একটি চলমান শিল্প রোবটের গতিশক্তির জন্য মানব কর্মীদের থেকে সম্পূর্ণ শারীরিক বিচ্ছেদ প্রয়োজন।
রোবটদের প্রতিবার ঠিক একই স্থানে থাকা দরকার। হার্ড টুল স্ট্যাম্পিং ইন্টিগ্রেশনে, টুল ক্র্যাশ এবং অকাল ডাই পরিধান এড়াতে রোবট আর্মকে অবশ্যই কঠোর পুনরাবৃত্তিযোগ্যতা বজায় রাখতে হবে। যান্ত্রিক লোকেটার প্রয়োগ করা, যেমন শট পিন বা নির্ভুল গাইড ব্লক, নিশ্চিত করে যে ডাইটি প্রতিটি পরিবর্তনের পরে বোলস্টার প্লেটে সঠিকভাবে বসে আছে।
ভিশন সিস্টেম বা যান্ত্রিক সম্মতি ডিভাইসগুলি অংশের অবস্থানে ছোটখাটো পরিবর্তনের জন্য দায়ী। স্থানান্তরের সময় যদি একটি ফাঁকা স্থানান্তরিত হয়, সম্মতি ডিভাইসটি সামান্য পার্শ্বীয় আন্দোলনের অনুমতি দেয়। পাইলট পিনগুলি প্রগতিশীল মৃত্যুতে নিযুক্ত হওয়ার ঠিক আগে রোবটটিকে অবশ্যই অংশটি ছেড়ে দিতে হবে যাতে রোবট কন্ট্রোলারকে ত্রুটি না করে মাইক্রো-সারিবদ্ধকরণের অনুমতি দেওয়া যায়। ডাই যখন কেন্দ্রে যাওয়ার চেষ্টা করে তখন একটি অংশকে শক্তভাবে ধরে রাখলে রোবটের জয়েন্টগুলিতে ফোর্স-টর্ক ফল্ট তৈরি হবে।
উচ্চ-কম্পন, উচ্চ-ঝুঁকিপূর্ণ স্ট্যাম্পিং পরিবেশে জেনেরিক রোবোটিক্স অভিজ্ঞতা কম পড়ে। একটি বিশেষ সঙ্গে অংশীদারিত্ব শিল্প রোবট আর্ম প্রস্তুতকারক প্রয়োজনীয় ডোমেন দক্ষতা নিশ্চিত করে। মূল অনুসন্ধানগুলি মাল্টি-প্রেস লিঙ্কেজ, হার্ড টুল স্ট্যাম্পিং এবং ভারী পেলোড গতিবিদ্যা পরিচালনার সাথে তাদের নির্দিষ্ট অভিজ্ঞতার উপর ফোকাস করা উচিত।
স্ট্যাম্পিং প্ল্যান্টগুলি বায়ুবাহিত তেল কুয়াশা, ধাতব ধুলো এবং তীব্র মেঝে কম্পনে ভরা কঠোর পরিবেশ। নির্বাচিত নির্মাতাকে অবশ্যই উচ্চ আইপি রেটিং সহ রোবট সরবরাহ করতে হবে এবং বছরের পর বছর এই নৃশংস পরিস্থিতি সহ্য করতে সক্ষম শক্তিশালী যান্ত্রিক ড্রাইভট্রেন সরবরাহ করতে হবে। 1000-টন যান্ত্রিক প্রেসের শক লোডের সংস্পর্শে এলে ক্লিনরুম সমাবেশের জন্য ডিজাইন করা একটি রোবট দ্রুত ব্যর্থ হবে।
প্রস্তুতকারকের মেরামত করার গড় সময় (MTTR) এবং খুচরা যন্ত্রাংশের প্রাপ্যতা মূল্যায়ন ডাউনটাইম কমিয়ে দেয়। একটি 24/7 স্ট্যাম্পিং অপারেশনে, একটি প্রতিস্থাপনের জন্য কয়েক সপ্তাহ অপেক্ষা করা সার্ভো মোটর উত্পাদন সম্পূর্ণভাবে বন্ধ করে দেয়। ডিজিটাল টুইন বা সিমুলেশন সফ্টওয়্যারের বিধানের মূল্যায়ন করা ফিজিকাল রোবট আর্মে তাদের স্থাপন করার আগে অফলাইনে নতুন স্ট্যাম্পিং রুটিনগুলি পরীক্ষা করার সুবিধা দেয়৷ অফলাইন প্রোগ্রামিং নিশ্চিত করে যে সংঘর্ষ সনাক্তকরণ এবং পৌঁছানোর অধ্যয়নগুলি একটি ভার্চুয়াল পরিবেশে সম্পন্ন হয়, উদ্ভিদের মেঝেতে শারীরিক কমিশনিংয়ের সময় ব্যয়বহুল ভুলগুলি প্রতিরোধ করে।
সঠিক ডাই ক্লিয়ারেন্স পরিমাপ করার জন্য আপনার বিদ্যমান প্রেস লাইনের অডিট করুন, প্লেটের পরিমাপ, এবং নিরাপত্তা বেড়ার জন্য উপলব্ধ মেঝে স্থান।
কাস্টম ভ্যাকুয়াম বা ম্যাগনেটিক এন্ড-অফ-আর্ম টুলিংয়ের ওজনে ফ্যাক্টরিং, আপনার সবচেয়ে ভারী ধাতব ফাঁকাগুলির জন্য গতিশীল পেলোডের প্রয়োজনীয়তাগুলি গণনা করুন।
হ্যান্ডশেক সামঞ্জস্যতা যাচাই করতে আপনার বর্তমান প্রেস PLC এবং প্রস্তাবিত রোবট কন্ট্রোলারের মধ্যে প্রয়োজনীয় I/O সংকেতগুলি ম্যাপ করুন।
আইএসও 10218-এর সাথে সঙ্গতিপূর্ণ একটি কঠোর নিরাপত্তা প্রোটোকল খসড়া তৈরি করুন, হালকা পর্দা, লেজার স্ক্যানার এবং কঠোর গার্ডিং স্থাপনের বিবরণ দিয়ে।
উত্তর: একটি 2-অক্ষ সিস্টেম দ্রুত, রৈখিক স্থানান্তর প্রদান করে যা ঘনিষ্ঠভাবে ব্যবধানযুক্ত প্রেস এবং সাধারণ সমতল অংশগুলির জন্য আদর্শ। এটা ঘূর্ণন ক্ষমতা অভাব. একটি 6-অক্ষের রোবট স্বাধীনতার সম্পূর্ণ ডিগ্রী অফার করে, যা অংশগুলিকে স্টেশনগুলির মধ্যে পুনর্নির্মাণ, ফ্লিপ বা কোণিক হতে দেয়। এটি এটিকে জটিল জ্যামিতির জন্য উপযুক্ত করে তোলে তবে রৈখিক সিস্টেমের তুলনায় কিছুটা ধীর।
উত্তর: ফিল্ডবাস প্রোটোকল ব্যবহার করে একটি শক্তিশালী পিএলসি হ্যান্ডশেকের মাধ্যমে যোগাযোগ ঘটে। I/O সংকেত এবং নিরাপত্তা ইন্টারলকগুলি নিশ্চিত করে যে রোবটটি শুধুমাত্র ডাই স্পেসে প্রবেশ করে যখন প্রেসটি উপরের ডেড সেন্টারে থাকে এবং যান্ত্রিকভাবে লক থাকে। এই কঠোর যোগাযোগ বিপর্যয়মূলক প্রেস ক্র্যাশ প্রতিরোধ করে এবং সিঙ্ক্রোনাইজড চক্র সময় নিশ্চিত করে।
উত্তর: এটি একটি বিশেষ, অনমনীয় অটোমেশন টুল যা বিশেষভাবে উচ্চ-গতির, পুনরাবৃত্তিমূলক লোডিং এবং খালি জায়গাগুলি আনলোড করার জন্য ডিজাইন করা হয়েছে। প্রায়শই প্রেস ফ্রেমে সরাসরি একত্রিত করা হয়, এটি সাধারণ উপাদানগুলির অতি-উচ্চ-ভলিউম উত্পাদনে উৎকৃষ্ট। যাইহোক, ঘন ঘন লাইন পরিবর্তন বা জটিল অংশ পুনর্নির্মাণের সাথে মানিয়ে নেওয়ার নমনীয়তার অভাব রয়েছে।
উঃ হ্যাঁ। দ্রুত পরিবর্তন করা EOAT, প্রোগ্রামেবল ওয়েপয়েন্ট এবং বিশেষায়িত ভ্যাকুয়াম গ্রিপার ব্যবহার করা পাতলা ধাতব বিকৃতি রোধ করে। প্রোগামড ত্বরণ বক্ররেখা নিশ্চিত করে যে পণ্য পরিবর্তনের সময় সূক্ষ্ম উপাদানগুলি ওয়ারপিং বা পৃষ্ঠের মারিং ছাড়াই দ্রুত স্থানান্তরিত হয়। সেন্সর ডাবল-ব্ল্যাঙ্কিং শনাক্ত করে মৃতদের রক্ষা করতে।
উত্তর: সবচেয়ে ভারী ধাতব খালির ওজন, গ্রিপার বা EOAT-এর ওজন এবং গতিশীল জড়তার জন্য একটি নির্দিষ্ট ভাতা যোগ করে সত্যিকারের পেলোড গণনা করা হয়। উচ্চ-গতির ত্বরণ এবং হ্রাস উল্লেখযোগ্য শক্তি তৈরি করে, যার জন্য যন্ত্রাংশের স্থির ওজনের চেয়ে বেশি পেলোড রেটিং সহ একটি রোবট প্রয়োজন।
উত্তর: বাধ্যতামূলক নিরাপত্তা বৈশিষ্ট্যের মধ্যে রয়েছে শক্ত বেড়া, হালকা পর্দা, লেজার স্ক্যানার, নিরাপত্তা PLC, ইন্টারলকড অ্যাক্সেস গেট এবং ডেডিকেটেড ইমার্জেন্সি স্টপ সার্কিট। এই উপাদানগুলি ISO 10218 এবং RIA R15.06 মান মেনে চলতে একসঙ্গে কাজ করে, যাতে অপারেটরগুলি অপারেশন এবং রক্ষণাবেক্ষণের সময় নিরাপদ থাকে।
উত্তর: সাধারণ অপারেশনাল রিটার্ন 12 থেকে 24 মাসের মধ্যে প্রকাশ পায়। এই টাইমলাইনটি লাইট-আউট ম্যানুফ্যাকচারিং ক্ষমতায় রূপান্তরিত করে, প্রতি মিনিটে সর্বাধিক স্ট্রোক অর্জন করে, মাইক্রো-স্টপেজগুলি দূর করে এবং উল্লেখযোগ্যভাবে স্ক্র্যাপ রেট কমিয়ে দেয়। ক্রমাগত, অনুমানযোগ্য আউটপুট প্রাথমিক হার্ডওয়্যার এবং ইন্টিগ্রেশন বিনিয়োগ দ্রুত অফসেট করে।